专注起重机安全监控管理系统为工业安全行业保驾护航!
工况背景
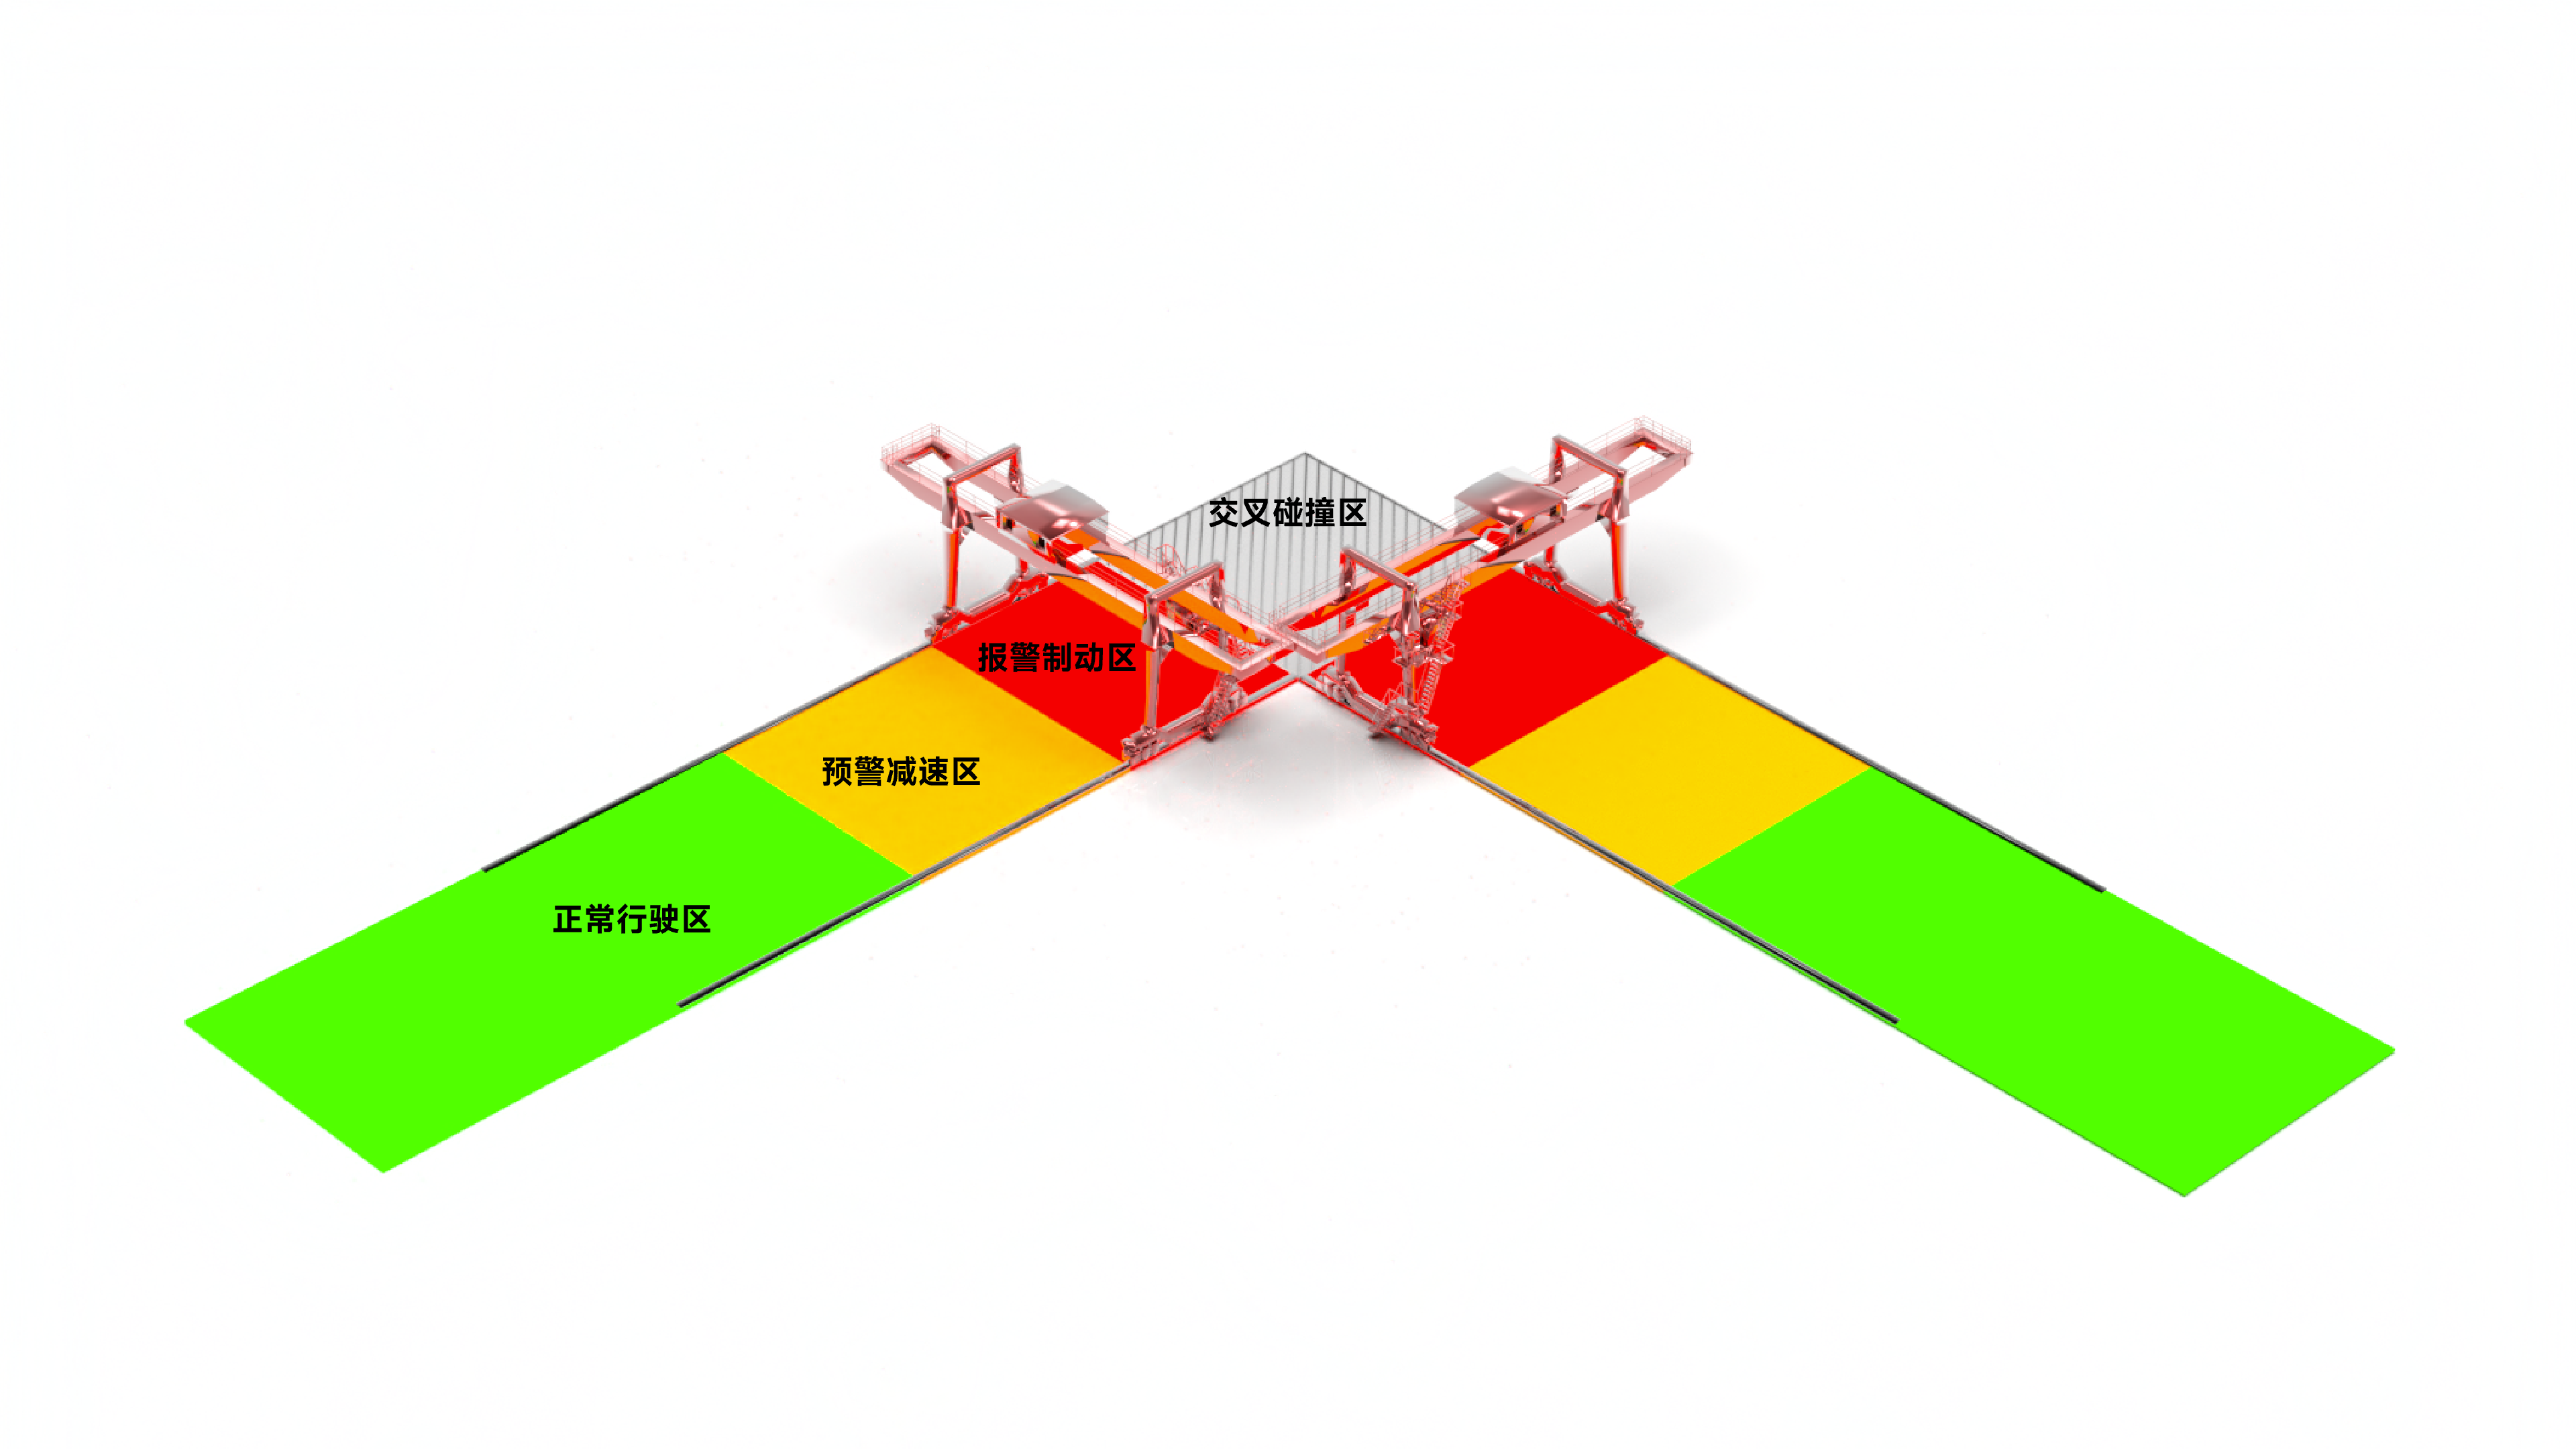
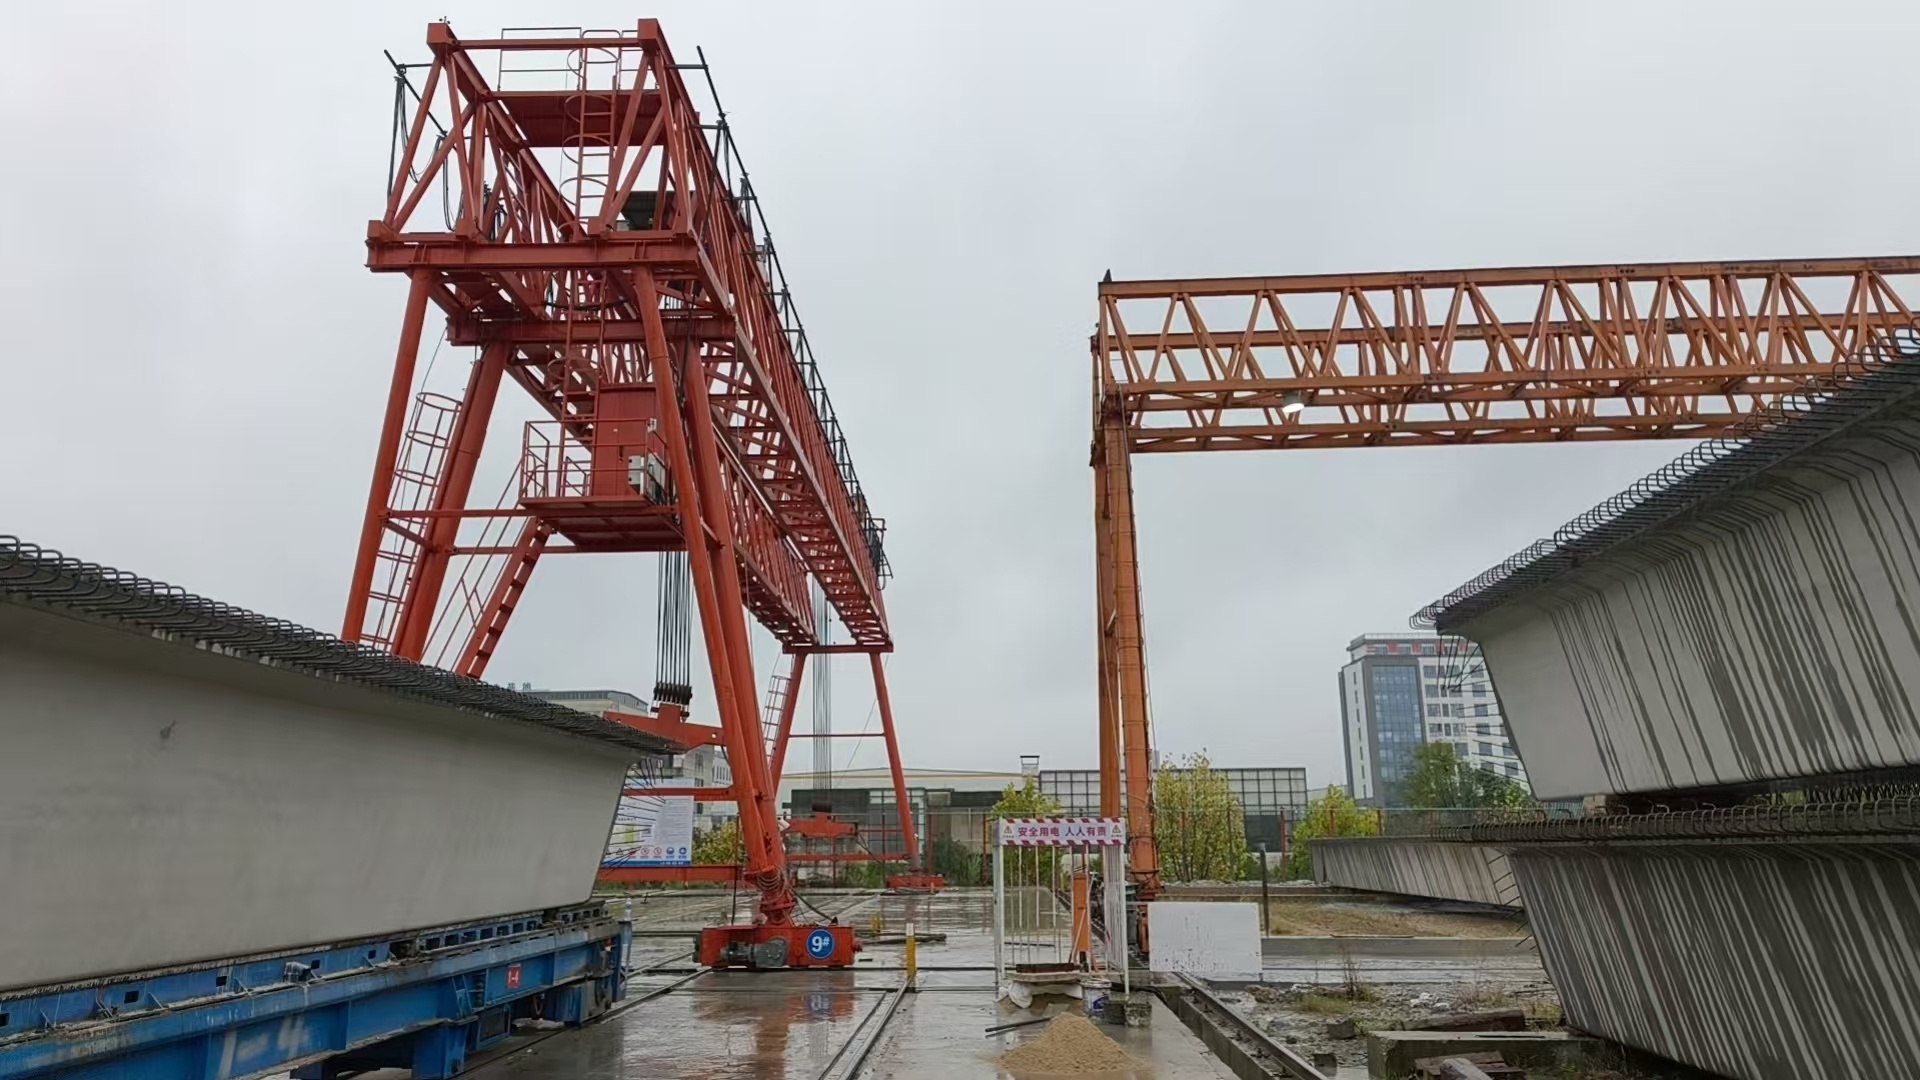
长沙某预制梁场龙门吊集中作业区内,受场地条件限制,两台龙门吊轨道呈垂直交叉布置,大车同时作业时交叉口距离近、制动空间有限,司机在驾驶室内无法同时看清和判断对方大车的行驶位置和速度,"谁先过、谁后让"完全依赖对讲机联络与现场指挥员判断。一旦配合脱节,碰撞事故难以避免。
技术方案:RTK配合CORS差分定位
恺德尔科技为该梁场配置了基于RTK(实时动态差分)结合CORS服务的大车定位系统。每台龙门吊的大车上安装高精度定位终端,通过CORS基准站提供的差分修正数据,实现厘米级的实时位置解算。系统由此可以精确掌握每台大车在轨道上的坐标、行驶速度以及与交叉点的距离。
系统在每台大车的运行路径上预设两个功能分区,并对交叉区的通行权进行自动裁决:
一、预警减速区:当大车行驶至距离交叉点设定距离的位置时,系统识别到进入预警减速区,立即向车发出指令,强制龙门吊从高速挡切换为低速挡,同时触发声光报警。这一环节的作用是为司机预留反应时间,避免大车以全速冲向交叉区域。
二、报警制动区:若大车继续逼近,进入距离交叉点更近的报警制动区,系统直接输出制动信号,切断大车运行动力,使设备在到达交叉点之前安全停稳。确保在任何误判情况下大车都不会冲入交叉区。
三、交叉区通行裁决:两台大车分别从不同方向接近时,系统实时比对位置与速度,判定优先通行权。先抵达交叉区外缘的大车正常通过,后到的一台被系统锁定运行指令,原地等待;待优先车辆完全驶离、轨道清空后自动解锁放行。
四、阈值可设置:预警减速区与报警制动区的距离阈值并非固定值,全部支持后台参数化设置。现场技术人员可根据不同梁场的轨道长度、大车制动性能和作业节奏,对分区范围进行针对性调试,使防护逻辑与实际工况匹配。
应用效果
该方案在长沙梁场投入使用后,两台垂直交叉作业的龙门吊由人工协调通行,转为由设备状态和位置数据驱动的自动控制。对预制梁场、堆场、构件厂等多台设备集中施工、轨道交叉布置的场景,这一方案提供了一条可复制、可配置的技术路径,也为同类场景的设备安全管理提供了参考。
158-3835-9688
中国•河南省国家大学科技园(东区)9号楼